베어로보틱스, 엔비디아와의 엔지니어링 협력을 통해 KINO-2 출시

베어로보틱스는 로봇 하드웨어 및 소프트웨어 전문성과 5000개 이상의 고객 현장에서 축적한 운영 경험을 결합해 새롭게 부상하는 엔비디아(NVIDIA) 피지컬 AI(Physical AI) 기술을 실제 운영 환경에 구현한다
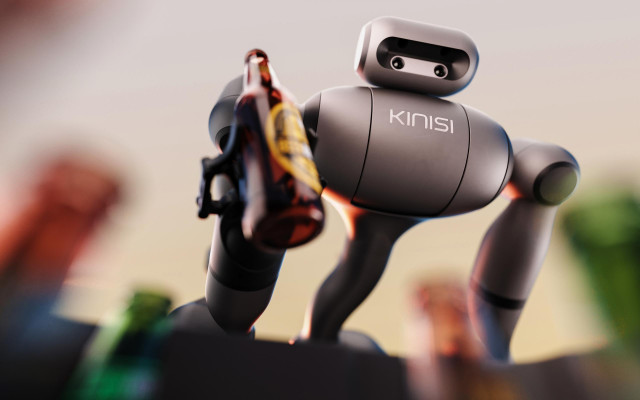
KR1 휴머노이드 로봇이 맥주병을 집어 상자에 넣는 모습
많은 현장의 상당수는 이동과 조작이 모두 필요하다. 물품을 상자에 담아야 운반할 수 있고, 기계에는 가동 전에 물품이나 자재를 투입해야 하며, 반품된 제품은 다음 단계로 이동하기 전에 분류해야 한다. KINO-2는 학습된 조작 기술을 베어로보틱스가 산업 현장에서 검증한 내비게이션, 제어 및 워크플로우 시스템과 연결해 이러한 작업을 수행한다.
베어로보틱스는 KINO-2로 작업 시연 데이터를 수집해 모델을 학습·고도화하고, 이렇게 확보한고객 파일럿에 배포하기 전에 기술을 KR1에서 검증한다. 이 플랫폼은 공통의 학습, 평가 및 배포 도구를 통해 베어로보틱스의 자체 모델과 외부 파운데이션 모델을 모두 지원한다. 베어로보틱스는 로봇의 하드웨어, 소프트웨어 및 AI를 함께 개발하기 때문에 엔지니어들은 학습된 동작과 이를 둘러싼 시스템 모두를 고객 요구사항에 맞게 조정할 수 있다.
브렌 피어스(Bren Pierce) 베어로보틱스 최고로보틱스책임자(Chief Robotics Officer)는 “실제로 작업을 수행하는 사람들은 이미 제품, 장비, 작업 순서를 잘 이해하고 있다. 시연을 통해 그 지식을 포착하고 로봇에게 가르칠 수 있다. 우리의 목표는 새로운 작업마다 필요한 맞춤형 엔지니어링을 줄이고 각 고객에게 유용한 조작 기술을 제공하는 것이다”라고 말했다.
베어로보틱스는 슈퍼마켓 반품 처리, 창고 내 상자 취급을 포함해 현재 진행 중인 조작 파일럿을 통해 이러한 역량을 고도화하고 있다. 베어의 플릿 전략은 운송에 특화된 모바일 로봇과 조작용 KR1을 함께 운용하고, 이를 공통 플릿 관리 및 워크플로우 인프라가 지원한다.
팡웨이 리(Fangwei Li) 베어로보틱스 최고기술책임자(Chief Technology Officer)는 “고객에게 필요한 것은 전체 작업의 완료다. 상자에 물품을 담고, 이를 이동시킨 뒤 빈 상자를 다시 가져오는 것까지 모두 포함된다”며 “고객 환경에서 물품을 이동하기 위한 내비게이션과 인프라를 구축해왔으며, KINO-2는 그 역량을 물체를 직접 다루는 영역으로 확장한다. 학습 플랫폼과 로봇을 함께 개발함으로써 각 고객의 프로세스에 맞춰 시스템을 구축할 수 있다”고 말했다.
인식 런타임의 핵심에 엔비디아 아이작 OS 적용한 KINO-2 설계
베어로보틱스가 다양한 산업 현장으로 영역을 확장함에 따라 KINO-2는 서로 다른 물체, 배치 구조 및 운영 조건에서도 범용적으로 작동해야 한다. 이에 따라 더 크고 성능이 뛰어난 파운데이션 모델을 KR1에서 효율적으로 실행하는 것이 중요해졌다. 베어로보틱스는 이러한 과제에 대응하기 위해 하드웨어와 소프트웨어를 함께 설계하며, 엔비디아 아이작 OS(NVIDIA Isaac OS)를 인식 런타임의 핵심 기반으로 사용한다.
엔비디아 기술에 대한 조기 접근과 엔비디아 엔지니어링 팀과의 직접적인 협업을 통해 베어로보틱스는 기술 발전에 맞춰 자체 하드웨어와 소프트웨어를 빠르게 반복 개선할 수 있다. 고객 데이터와 실제 현장 테스트를 바탕으로 시스템을 구축·평가하는 한편,개발 전반에 걸쳐 엔비디아에 실질적인 엔지니어링 피드백을 제공한다.
엔비디아 홀로스캔 SDK(NVIDIA Holoscan SDK, HSDK) 5.0을 포함하는 엔비디아의 로보틱스 엣지 런타임 스택인 아이작 OS는 엔비디아 젯슨 AGX 토르(NVIDIA Jetson AGX Thor)에서 인식 처리와 모델 추론을 연결한다. 베어로보틱스는 엔비디아 아이작 ROS 브리지(NVIDIA Isaac ROS Bridge)를 사용해 이 런타임을 기존 로보틱스 스택과 원활하게 통합했다. 이를 통해 베어는 기존 소프트웨어를 유지하면서 KINO-2의 자체 모델과 엔비디아 아이작 GR00T(NVIDIA Isaac GR00T)를 포함한 오픈 파운데이션 모델을 내비게이션 및 SLAM, 플릿 관리, 워크플로 조정에 이르는 보다 광범위한 시스템에 통합할 수 있었다.
베어로보틱스는 엔비디아 아이작 OS 런타임과 엔비디아 텐서RT(NVIDIA TensorRT), 모델 양자화를 함께 활용해 초기 최적화 전 배포에서 약 500밀리초였던 GR00T 추론 시간을 약 60밀리초로 단축했다—내부 측정 기준으로 약 8배의 속도 향상이다. 베어로보틱스의 자체 모델 역시 추론 시간이 72.3밀리초에서 17.2밀리초로 줄어 4.2배의 속도 향상을 달성했다.
엔비디아 GTC 베를린서 KINO-2 출시
베어로보틱스는 엔비디아 GTC 베를린(NVIDIA GTC Berlin)에서 KINO-2를 출시한다. 이는 엔비디아가 아이작 OS의 첫 공개 베타 버전과 아이작 OS 런타임의 일부인 홀로스캔 SDK(HSDK) 5.0의 정식 출시를 발표하는 것에 맞춰 이뤄진다.
엔비디아의 초청으로 베어로보틱스는 엔비디아 부스에서 KINO-2로 구동되는 KR1 시연을 선보인다. KR1은 창고관리시스템의 주문을 기반으로 병을 집어 상자에 담고, 상자를 지정된 하역 지점까지 운반한 뒤 빈 상자를 가지고 돌아온다. 이 과정에서 학습된 조작 기술과 베어로보틱스의 내비게이션, 제어 및 워크플로 시스템이 결합된다.
베어로보틱스 소개
2017년 실리콘밸리에서 설립된 베어로보틱스는 일상적인 물리적 작업을 자동화하는 로봇과 소프트웨어를 개발하며, 북미, 유럽 및 아시아의 상업 현장에서 1만6000대 이상의 로봇을 운영하고 있다. 2026년 키니시 로보틱스(Kinisi Robotics)를 인수하면서 KR1 휴머노이드와 키노(Kino) 로봇 학습 프로그램을 추가했다. 자세한 내용은 bearrobotics.ai에서 확인할 수 있다.
이 보도자료는 해당 기업에서 원하는 언어로 작성한 원문을 한국어로 번역한 것이다. 그러므로 번역문의 정확한 사실 확인을 위해서는 원문 대조 절차를 거쳐야 한다. 처음 작성된 원문만이 공식적인 효력을 갖는 발표로 인정되며 모든 법적 책임은 원문에 한해 유효하다.
사진/멀티미디어 자료: https://www.businesswire.com/news/home/20261021776819/en
웹사이트: https://www.bearrobotics.ai/
연락처
베어로보틱스(Bear Robotics)
사토코 나카야마(Satoko Nakayama)
press@bearrobotics.ai
 올인원 PR 플랫폼
반복되는 PR 업무를 자동화하고 전략에만 집중하세요
-
11:30

관련 분야
